任务卡模式#
任务卡(Task Card) 保存一个 LIBERO 任务的动作序列,并标出这些动作依赖的 关键物体或位置。重放时,RPent 从相机画面中找到它们在当前场景里的坐标,更新动作 坐标,然后按顺序执行任务卡中的动作。
整个过程可以概括为:
任务卡决定 做什么。
SAM3 或 Molmo 判断在当前场景中 在哪里做。
LIBERO toolkit 在更新后的坐标上执行动作。
因此,--planner task_card 不会调用 LLM 重新规划动作。Molmo 在这里只负责视觉
定位:它在相机画面中指出指定的物体或位置,RPent 再将该像素转换成当前场景坐标。
性能与执行时间#
在 LIBERO Object 的 200 次评测(20 个任务,每个任务 10 个 seed)中,Task Card 成功完成 179 次(89.5%),不使用 reasoning 的 Codex 成功完成 186 次(93.0%)。 Task Card 的平均执行时间为每个 episode 40.9 秒,Codex 为 283.6 秒。
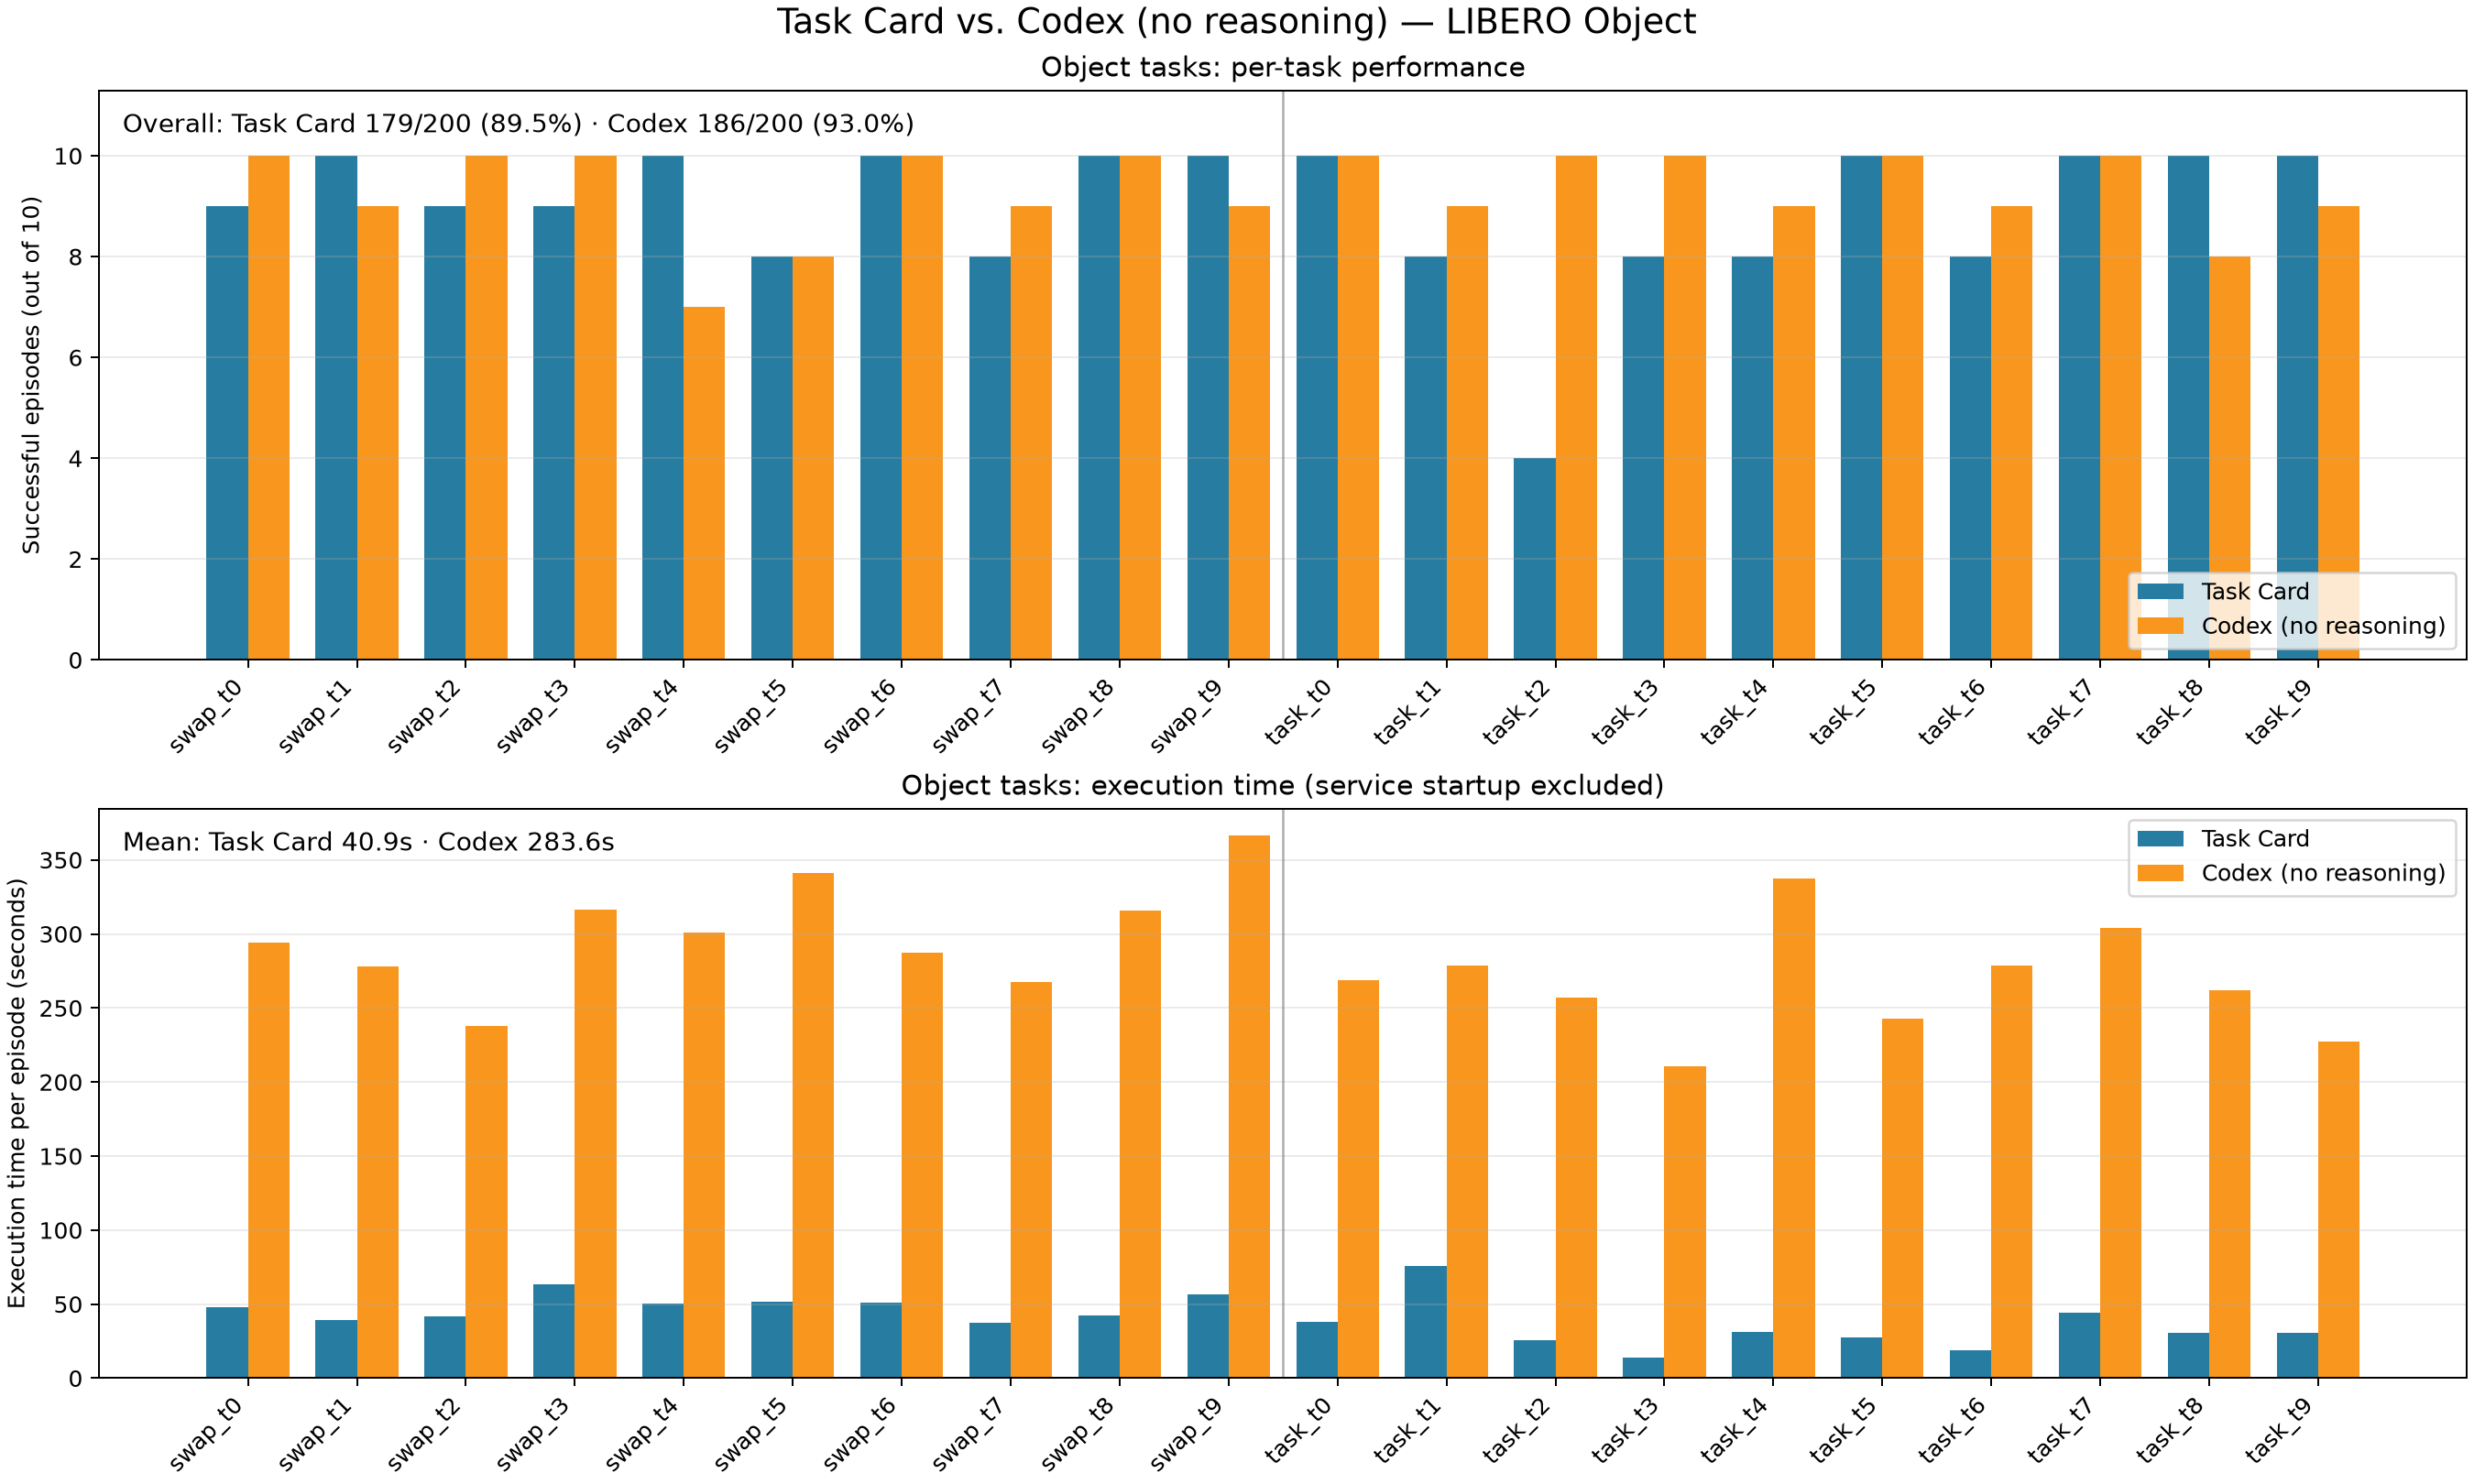
时间统计不包含模型及服务启动时间。Codex 时间是每个任务 10 个评测 seed 的 planner 执行时间均值。Task Card 原始 10-seed 耗时日志已经不可用,因此图中的 Task Card 耗时采用每张最终任务卡对应录制 episode 的工具执行时间(每个任务一个耗时样本)。 两种方法的成功率均来自完整的 200-episode 评测。
重放流程#
每张任务卡包含一组动作和一组锚点(anchor)。锚点表示与任务有关的物体或位置, 例如需要抓取的物体、放置目标等。依赖锚点的动作记录的是相对锚点的偏移,而不只是 某次场景中的绝对坐标。
运行时,RPent 从任务卡中提取当前计划需要的锚点,并按照卡中记录的方式逐一定位:
SAM3 处理分割类型的锚点,返回物体掩膜及其位置。
Molmo 处理点定位类型的锚点,在相机画面中指出目标物体或位置。
RPent 将实时锚点位置与任务卡保存的偏移组合成新的路点,再执行对应动作。因此, 即使物体在新布局中换了位置,同一张任务卡仍能使用当前场景的坐标执行。
任务卡文件#
任务卡不随 Git 仓库提交,而是通过 Hugging Face 上的 RLinf/RPent-memory 任务卡目录
分发。RPent 会随其他 LIBERO memory 自动下载任务卡,并保存到本地
memory/libero/task_card。每个受支持的任务对应一张任务卡。
memory/libero/task_card/
  object_swap_t3_anchors.json   运行时需要定位的物体和位置
  object_swap_t3_plan.json      动作及其相对锚点的坐标
任务决定使用哪张卡;seed 只改变环境布局,不改变该任务使用的任务卡。
如果只想手动下载任务卡,可以运行:
hf download RLinf/RPent-memory --repo-type dataset \
  --include "libero/task_card/**" --local-dir memory
运行任务卡#
先启动 Molmo 服务,再把服务地址传给 RPent:
rpent --robot libero --planner task_card \
  --suite libero_object_swap --task 3 --seed 0 \
  --molmo-endpoint http://127.0.0.1:20703
任务卡重放目前支持 libero_object_task 和 libero_object_swap。其他
LIBERO suite 暂时还没有对应的任务卡。
VLA 和 SAM3 沿用普通 LIBERO 运行方式。也可以通过 --vla-endpoint 和
--sam3-endpoint 连接已经启动的服务。
Molmo 配置#
Molmo 需要的 transformers 版本比 LIBERO 策略环境更新,因此应在独立 Python
环境中运行:
uv venv --python 3.11 /path/to/molmo-venv
/path/to/molmo-venv/bin/pip install -e ".[molmo]"
从 Hugging Face 或
ModelScope 下载
allenai/Molmo2-8B,然后启动服务:
export MOLMO_CHECKPOINT_PATH=/path/to/Molmo2-8B
PYTHONPATH=/path/to/RPent /path/to/molmo-venv/bin/python \
  rpent/robots/components/molmo_server.py \
  --transport http --host 127.0.0.1 --port 20703
重放多个布局#
使用不同 seed 运行同一任务卡,即可在不同布局上执行。复用已经启动的 VLA、SAM3 和 Molmo 服务,可以避免每次运行都重新加载模型:
for seed in $(seq 0 9); do
  rpent --robot libero --planner task_card \
    --suite libero_object_swap --task 3 --seed "$seed" \
    --output-dir logs/sweep/swap_t3_s$seed \
    --vla-endpoint http://127.0.0.1:20701 \
    --sam3-endpoint http://127.0.0.1:20702 \
    --molmo-endpoint http://127.0.0.1:20703
done